教师名录

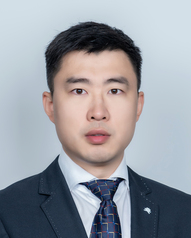
李永哲副教授博士生导师
所在院系:机器人系
办公室:机械楼534
电话:
邮箱:yongzheli@seu.edu.cn
个人简介

      李永哲、工学/哲学博士、副教授/博导、科研院副处长(挂职),未来技术学院/国家卓越工程师学院导师、极地极端环境科学装置建设组成员、长大桥梁安全长寿与健康运维全国重点实验室固定人员,兼任中国有色金属学会增材制造技术专委会委员、中国机械工程学会焊接分会堆焊及表面工程专委会委员、江苏省智能制造学会理事、以及《焊接学报》、《China Welding》、《Advanced Materials Joining》等青年编委。

本科毕业于哈尔滨工业大学电子信息工程专业,获荷兰代尔夫特理工大学智能系统与哈尔滨工业大学机器人焊接双博士学位。入选东南大学至善青年学者(A层次)、江苏省科协青年托举人才、江苏省“双创博士”等支持。长期围绕机器人化智能装备开展研究工作,包括垂域模型赋能智能制造、群体机器人协同制造、线控柔性软体机器人、极端环境制造工艺与装备等,主持工信部重大专项课题、国家自然科学基金(面上/青年)、江苏省科技厅、发改委专项课题等项目,近五年到账经费一千余万。以第一/通讯作者发表SCI/EI论文26篇,申请(授权)中国发明专利43(20)项,美国专利4(2)项,已实施成果转化4项,编著江苏省重点教材1部、英文专著1部,获2020年美国机械工程师学会计算机与信息工程分会(ASME-CIE) Best Ph.D. Thesis Award(全球1-2人/年)。

课题组面向本科生开放SRTP、毕业设计等科研训练项目,每年招收1-3名硕/博研究生,欢迎机械、自动化、焊接制造等相关专业的同学,尤其是有直博/硕博连读意愿的同学联系报考。

学习经历
工作经历

2020.10~至今         东南大学 beat365中国官网 副教授/博导

2024.05~2025.12   东南大学 beat365中国官网 机器人系支部书记

2025.02~2026.07   东南大学 beat365中国官网 机器人系主任

2026.03~至今         东南大学 科研院 副处长(挂职)


教授课程

beat365中国官网:计算机程序设计II

beat365中国官网:机器人学及应用(全英文)

未来技术学院:机器人材料及其成形学

研究方向
(1)视觉传感; (2)群体机器人协同; (3)增材制造; (4) 过程控制
审稿期刊

Artificial Intelligence for EngineeringDesign, Analysis and Manufacturing;

Journal of Materials Engineering and Performance;

Journal of Integrated Design and Process Science;

International Journal of Advanced Manufacturing Technology;

Journalof Materials Processing Technology;

Journalof Manufacturing Processes;

Welding in the World;

学术兼职

江苏省智能制造工程学会 理事

中国有色金属学会增材制造技术专委会 委员

中国机械工程学会焊接分会堆焊及表面工程专委会 委员

中国机械工程学会 高级会员

ASME member

《焊接学报》青年编委

《CHINA WELDING》青年编委

《焊接》青年编委


获奖情况

ASME-CIE best Ph.D. Thesis Award

https://www.asme.org/about-asme/honors-awards/unit-awards/best-phd-thesisdissertation-award


论文著作
  1. Yexing Zheng, Zhengyang Ling, ..., Yongzhe Li*. Towards Embodied AI in Manufacturing: A Review, Evaluation, and Future Directions, Robotics and Computer-Integrated Manufacturing, 2026, 103, 103372.

  2. Yexing Zheng, Yongzhe Li*, Qinghua Wang, et al. Can surface flow behavior of molten pool characterize internal incomplete fusion defects in GMAW?: A time-series machine learning based prediction approach. Journal of Manufacturing Processes. 2025, 156, Part A, 237-251.

  3. Yongzhe Li, Wenhao Lu, Qinghua Wang, et al. Interlayer parameter adjustment for robotic wire-arc directed energy deposition of inclined thick-walled components with varying layer width, Journal of Manufacturing Processes, 2025, 154, 373-385.

  4. Hongbo Wang, Tao Wang, ... , Yongzhe Li*, Laser-based texturing and modification technologies for engineering demands in low-temperature environment: Materials, systems, and applications. Journal of Materials Research and Technology, 2025, 38, 3358-3386.

  5. Yongzhe Li, Wenkai Fu, Lingyi Meng, et al., Calibration of multi-robot coordinates for collaborative wire arc additive manufacturing using cross-source 3D point cloud models. Measurement, 2025, 242, 116294. 

  6. Yongzhe Li, Wenqi Zhong, Hao Yi, et al. Wire-arc directed energy deposition of metal using a tendon-driven soft robotic gun: Prototyping and conceptual validation. Virtual and Physical Prototyping, 2024, 19(1), e2369720.

  7. Yongzhe Li, Lingyi Meng, Minglang Li, et al. Allocation and scheduling of deposition paths in a layer for multi-robot coordinated wire and arc additive manufacturing of large-scale parts. Virtual and Physical Prototyping, 2024, 19(1), e2300680.

  8. Yongzhe Li, Xinlei Li, Guangjun Zhang, et al. Interlayer closed-loop control of forming geometries for wire and arc additive manufacturing based on fuzzy-logic inference. Journal of Manufacturing Processes, 2021, 63, 35-47.

  9. Yongzhe Li, Qinglin Han, Imre Horváth, et al. Repairing surface defects of metal parts by groove machining and wire+arc based filling. Journal of Materials Processing Technology, 2019, 274: 116268.

  10. Yongzhe Li, Yunfei Sun, Qinglin Han, et al. Enhanced beads overlapping model for wire and arc additive manufacturing of multi-layer multi-bead metallic parts. Journal of Materials Processing Technology. 2018, 252, 838-848.


科研项目

主持项目

1. 国家自然科学基金面上项目,线控软体机械臂驱动的空间约束GMA增材修复成形机理与稳态调控,2025.01-2028.12

2. 国家自然科学基金青年项目,倾斜厚壁结构GMA增材制造悬空侧熔池流动行为与成形控制研究,2022.01-2024.12(已结题)

3. 工信部重大专项课题,XXXXXX图像重建与识别,202.5万,2025.7-2028.6

4. 国家科技重大专项子课题,机理数据融合驱动的焊接缺陷语料库构建,93万,2026.3-2029.2

5. 江苏省科技厅重大专项课题,极地现场修复制造工艺与装备,310万,2023.3-2027.6

6. 江苏省发改委重大专项课题,极地数据接入分析与孪生复现,520万,2024.11-2028.6

7. 江苏省自然科学基金,熔化极电弧增材制造悬空厚壁结构成形机理及控制研究,2021.07-2024.06(已结题)

8. 江苏省科协青年托举项目,大型金属构件多机协同增材,2022.7-2024.6(已结题)

9. 先进焊接与连接国家重点实验室开放课题项目,空间约束GMA 增材再制造路径-姿态-工艺参数联合规划方法,2023.1-2024.12(已结题)

10. 南京市留学人员科技创新项目,多机器人协同电弧增材制造高效成形工艺及堆积参数智能规划,2022.01-2023.12(已结题)

11. 东南大学至善青年学者支持项目,2023.1-2025.12(已结题)

12. 东南大学太湖创新基金,狭小空间作业软体焊接机器人电参数传感与控制技术,2025.1-2025.12(已结题)

13. 中央高校基本科研业务费,电弧增材制造过程智能控制,2021.01-2021.12(已结题)

14. 企业横向课题,软体焊接机器人,100万,2023.9-2026.12

15. 企业横向课题,数控龙门镗铣床关键技术,2023.9-2025.8(已结题)

16. 企业横向课题,适用于磁共振条件下手术机器人研发,2026.1-2027.6

17. 企业横向课题,物理-数据融合驱动的GMAW工艺系统研发,2026.4-2027.3


参与项目

1.  JKW重大专项,2023-2025

2.  国家重大工程(军口)项目课题,2024-2026

3.  国家重点研发计划项目课题,2018-2021

4.  欧盟地平线计划EU Horizon 2020,2015-2018

5.  欧盟第七框架计划FP 7,2013-2017

6.  国家自然科学基金(面上项目),2016-2019

7.  国家自然科学基金(面上项目),2012-2015


专利

1.   一种用于空间约束条件电弧增材修复的软体装置

2.   用于移动式焊接机器人现场作业的快速标定系统及方法

3.   多机器人协作增材制造任务分配方法及系统

4.   一种焊接装置的焊接状态感知系统

5.   一种刚柔耦合可变形焊枪及其操控方法

6.   全方向焊缝跟踪激光视觉传感器、传感方法及焊接装置

7.   软体焊枪、软体焊枪的驱动方法及系统

8. 一种用于镜面不锈钢焊缝跟踪的激光传感器及焊缝跟踪识别方法

9. 一种用于极地低温低压模拟舱的焊接过程监控的融合传感系统及操作方法

10. 基于熔池动态特征的熔化极气体保护焊接未熔合缺陷在线检测方法

11. 一种基于视觉传感的焊丝曲率矫正送丝系统及控制方法

12. 一种用于低温低压环境下非熔化极电弧焊送丝系统与控制方法

李永哲 电弧增材与机器人化装备
Tel:
Email:yongzheli@seu.edu.cn
Add:
Personal Introduction

      李永哲、工学/哲学博士、副教授/博导、科研院副处长(挂职),未来技术学院/国家卓越工程师学院导师、极地极端环境科学装置建设组成员、长大桥梁安全长寿与健康运维全国重点实验室固定人员,兼任中国有色金属学会增材制造技术专委会委员、中国机械工程学会焊接分会堆焊及表面工程专委会委员、江苏省智能制造学会理事、以及《焊接学报》、《China Welding》、《Advanced Materials Joining》等青年编委。

本科毕业于哈尔滨工业大学电子信息工程专业,获荷兰代尔夫特理工大学智能系统与哈尔滨工业大学机器人焊接双博士学位。入选东南大学至善青年学者(A层次)、江苏省科协青年托举人才、江苏省“双创博士”等支持。长期围绕机器人化智能装备开展研究工作,包括垂域模型赋能智能制造、群体机器人协同制造、线控柔性软体机器人、极端环境制造工艺与装备等,主持工信部重大专项课题、国家自然科学基金(面上/青年)、江苏省科技厅、发改委专项课题等项目,近五年到账经费一千余万。以第一/通讯作者发表SCI/EI论文26篇,申请(授权)中国发明专利43(20)项,美国专利4(2)项,已实施成果转化4项,编著江苏省重点教材1部、英文专著1部,获2020年美国机械工程师学会计算机与信息工程分会(ASME-CIE) Best Ph.D. Thesis Award(全球1-2人/年)。

课题组面向本科生开放SRTP、毕业设计等科研训练项目,每年招收1-3名硕/博研究生,欢迎机械、自动化、焊接制造等相关专业的同学,尤其是有直博/硕博连读意愿的同学联系报考。

Educational Background
  1. Yexing Zheng, Zhengyang Ling, ..., Yongzhe Li*. Towards Embodied AI in Manufacturing: A Review, Evaluation, and Future Directions, Robotics and Computer-Integrated Manufacturing, 2026, 103, 103372.

  2. Yexing Zheng, Yongzhe Li*, Qinghua Wang, et al. Can surface flow behavior of molten pool characterize internal incomplete fusion defects in GMAW?: A time-series machine learning based prediction approach. Journal of Manufacturing Processes. 2025, 156, Part A, 237-251.

  3. Yongzhe Li, Wenhao Lu, Qinghua Wang, et al. Interlayer parameter adjustment for robotic wire-arc directed energy deposition of inclined thick-walled components with varying layer width, Journal of Manufacturing Processes, 2025, 154, 373-385.

  4. Hongbo Wang, Tao Wang, ... , Yongzhe Li*, Laser-based texturing and modification technologies for engineering demands in low-temperature environment: Materials, systems, and applications. Journal of Materials Research and Technology, 2025, 38, 3358-3386.

  5. Yongzhe Li, Wenkai Fu, Lingyi Meng, et al., Calibration of multi-robot coordinates for collaborative wire arc additive manufacturing using cross-source 3D point cloud models. Measurement, 2025, 242, 116294. 

  6. Yongzhe Li, Wenqi Zhong, Hao Yi, et al. Wire-arc directed energy deposition of metal using a tendon-driven soft robotic gun: Prototyping and conceptual validation. Virtual and Physical Prototyping, 2024, 19(1), e2369720.

  7. Yongzhe Li, Lingyi Meng, Minglang Li, et al. Allocation and scheduling of deposition paths in a layer for multi-robot coordinated wire and arc additive manufacturing of large-scale parts. Virtual and Physical Prototyping, 2024, 19(1), e2300680.

  8. Yongzhe Li, Xinlei Li, Guangjun Zhang, et al. Interlayer closed-loop control of forming geometries for wire and arc additive manufacturing based on fuzzy-logic inference. Journal of Manufacturing Processes, 2021, 63, 35-47.

  9. Yongzhe Li, Qinglin Han, Imre Horváth, et al. Repairing surface defects of metal parts by groove machining and wire+arc based filling. Journal of Materials Processing Technology, 2019, 274: 116268.

  10. Yongzhe Li, Yunfei Sun, Qinglin Han, et al. Enhanced beads overlapping model for wire and arc additive manufacturing of multi-layer multi-bead metallic parts. Journal of Materials Processing Technology. 2018, 252, 838-848.


Professional Experience

江苏省智能制造工程学会 理事

中国有色金属学会增材制造技术专委会 委员

中国机械工程学会焊接分会堆焊及表面工程专委会 委员

中国机械工程学会 高级会员

ASME member

《焊接学报》青年编委

《CHINA WELDING》青年编委

《焊接》青年编委


Teaching

主持项目

1. 国家自然科学基金面上项目,线控软体机械臂驱动的空间约束GMA增材修复成形机理与稳态调控,2025.01-2028.12

2. 国家自然科学基金青年项目,倾斜厚壁结构GMA增材制造悬空侧熔池流动行为与成形控制研究,2022.01-2024.12(已结题)

3. 工信部重大专项课题,XXXXXX图像重建与识别,202.5万,2025.7-2028.6

4. 国家科技重大专项子课题,机理数据融合驱动的焊接缺陷语料库构建,93万,2026.3-2029.2

5. 江苏省科技厅重大专项课题,极地现场修复制造工艺与装备,310万,2023.3-2027.6

6. 江苏省发改委重大专项课题,极地数据接入分析与孪生复现,520万,2024.11-2028.6

7. 江苏省自然科学基金,熔化极电弧增材制造悬空厚壁结构成形机理及控制研究,2021.07-2024.06(已结题)

8. 江苏省科协青年托举项目,大型金属构件多机协同增材,2022.7-2024.6(已结题)

9. 先进焊接与连接国家重点实验室开放课题项目,空间约束GMA 增材再制造路径-姿态-工艺参数联合规划方法,2023.1-2024.12(已结题)

10. 南京市留学人员科技创新项目,多机器人协同电弧增材制造高效成形工艺及堆积参数智能规划,2022.01-2023.12(已结题)

11. 东南大学至善青年学者支持项目,2023.1-2025.12(已结题)

12. 东南大学太湖创新基金,狭小空间作业软体焊接机器人电参数传感与控制技术,2025.1-2025.12(已结题)

13. 中央高校基本科研业务费,电弧增材制造过程智能控制,2021.01-2021.12(已结题)

14. 企业横向课题,软体焊接机器人,100万,2023.9-2026.12

15. 企业横向课题,数控龙门镗铣床关键技术,2023.9-2025.8(已结题)

16. 企业横向课题,适用于磁共振条件下手术机器人研发,2026.1-2027.6

17. 企业横向课题,物理-数据融合驱动的GMAW工艺系统研发,2026.4-2027.3


参与项目

1.  JKW重大专项,2023-2025

2.  国家重大工程(军口)项目课题,2024-2026

3.  国家重点研发计划项目课题,2018-2021

4.  欧盟地平线计划EU Horizon 2020,2015-2018

5.  欧盟第七框架计划FP 7,2013-2017

6.  国家自然科学基金(面上项目),2016-2019

7.  国家自然科学基金(面上项目),2012-2015


Research Interests

1.   一种用于空间约束条件电弧增材修复的软体装置

2.   用于移动式焊接机器人现场作业的快速标定系统及方法

3.   多机器人协作增材制造任务分配方法及系统

4.   一种焊接装置的焊接状态感知系统

5.   一种刚柔耦合可变形焊枪及其操控方法

6.   全方向焊缝跟踪激光视觉传感器、传感方法及焊接装置

7.   软体焊枪、软体焊枪的驱动方法及系统

8. 一种用于镜面不锈钢焊缝跟踪的激光传感器及焊缝跟踪识别方法

9. 一种用于极地低温低压模拟舱的焊接过程监控的融合传感系统及操作方法

10. 基于熔池动态特征的熔化极气体保护焊接未熔合缺陷在线检测方法

11. 一种基于视觉传感的焊丝曲率矫正送丝系统及控制方法

12. 一种用于低温低压环境下非熔化极电弧焊送丝系统与控制方法
Refereed Journals
Other Professional Activities
Selected Publications
Research Projects
Patents and Applications